

単一モーターで複数のグリッパを切り替える新しいロボットハンドを開発(2026.04.20)
2026年10月09日
金沢大学理工研究域フロンティア工学系の西村斉寛助教、渡辺哲陽教授、自然科学研究科フロンティア工学専攻博士前期課程2年の大勝穂乃らの研究グループは、単一のモーターだけで複数の グリッパ(※1)を切り替え、さまざまな物体を把持(しっかりつかみ保持すること)できるロボットハンドを開発しました。
本研究では、磁気結合と重力を利用してモーターのトルク伝達経路を切り替える機構「MaGDri(Magnetic and Gravity-based Driving)機構(※2)」を提案しました。重力を積極的に利用してトルク伝達経路を切り替える独自機構により、モーターを追加することなく、複数のグリッパを切り替えられる点が特徴です。これにより、従来は複数のグリッパごとに必要だったモーターや配線、制御系を大幅に簡素化しながら、対象物に応じた把持の切り替えや、複数物体の連続ハンドリングを実現しました。
本研究グループは、2種類のグリッパを備えたロボットハンドと、5種類のグリッパを備えたロボットハンドの2つの試作機を製作し、性能を検証しました。その結果、グリッパ切り替えは平均0.41秒で実行でき、高い再現性と耐久性を示したほか、異なる形状の物体を適切なグリッパで把持できること、さらに複数物体を順次把持・搬送できることを実証しました。本研究成果は、工場や物流現場で活用される産業用ロボットやサービスロボットなど、多様な物体を扱うロボットの実用化に貢献すると期待されます。
本研究成果は、2026年4月20日に国際学術誌『IEEE Robotics and Automation Letters』のオンライン版に掲載されました。
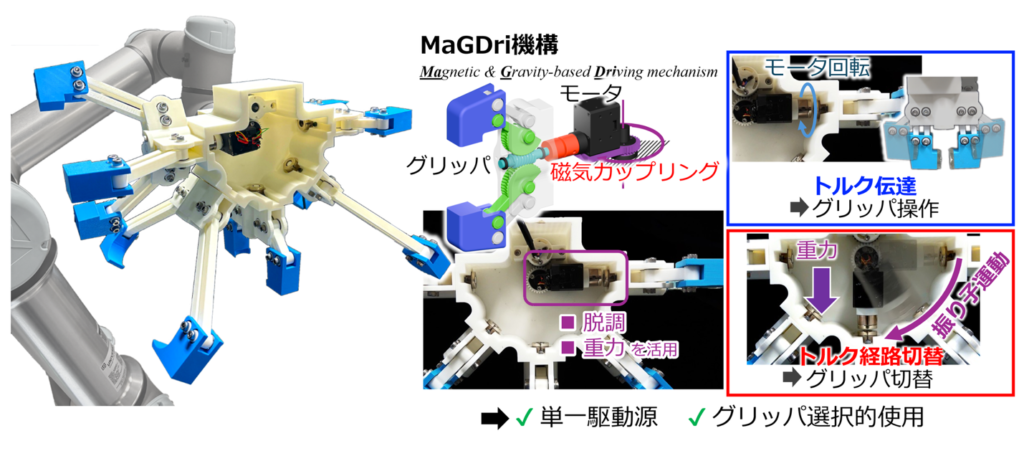 図:開発したロボットハンド 🄫T. Nishimura, Kanazawa University
また、アメリカ・ピッツバーグで開催された、ロボット分野において世界最大級の国際会議の一つである『IEEE/RSJ International Conference on Intelligent Robots and Systems (IROS) 2026』にて、大勝穂乃さんが本研究成果を発表しました。
 「IEEE/RSJ International Conference on Intelligent Robots and Systems (IROS) 2026」での発表の様子
【用語解説】
※1 グリッパ
ロボットが物体をつかむための把持部のこと。対象物の形状や用途に応じて、平行につかむものや複数の指で包み込むものなど、さまざまな種類がある。
※2 MaGDri(Magnetic and Gravity-based Driving)機構
磁気結合と重力を利用して、複数のグリッパの間でモーター動力の伝達先を切り替える本研究で提案した機構。
プレスリリースはこちら
ジャーナル名:IEEE Robotics and Automation Letters
研究者情報:西村 斉寛
渡辺 哲陽